
为解决复杂海况条件下裂缝检测问题,浙江海洋大学师生科研团队成功研发出“水下精灵”水下智能检测机器人。该设备通过融合光学视觉识别与声学远距离探测技术,攻克了复杂海况抗流悬停、浑浊水域高精度检测等关键技术瓶颈,为水下设施安全监测提供了创新解决方案。并且成功应用到浅海水下设施检测过程中。
作为团队研发的重要成果,“水下精灵”不仅可以提升水下设施裂缝巡检的智能化水平,更展现了浙江海洋大学青年学子的创新能力和活力。未来,设备也有望推广至跨海大桥、海底管线等重大工程的安全监测领域,为海洋资源开发、生态保护及工程建设提供强有力的技术支撑。
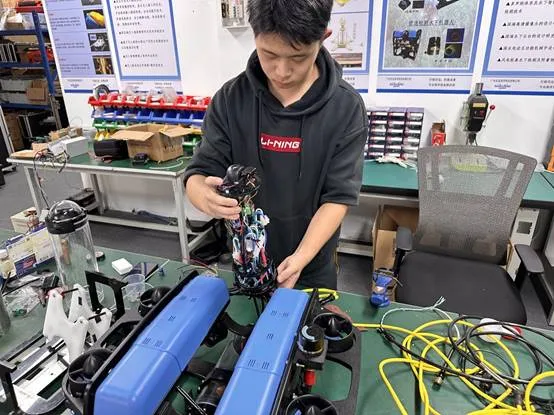
(图:“水下精灵”研究过程)
2025年4月,温州妩人岙海域的深海养殖网箱迎来了一位特殊的“体检医生”——由浙江海洋大学科研项目组自主研发设计搭载声光协同检测技术的国产“水下精灵”水下设施裂缝智能检测机器人。该机器人成功完成对网箱框架的全自动裂缝巡检,为海洋牧场设施安全提供了高效、精准的解决方案,树立行业新标杆。
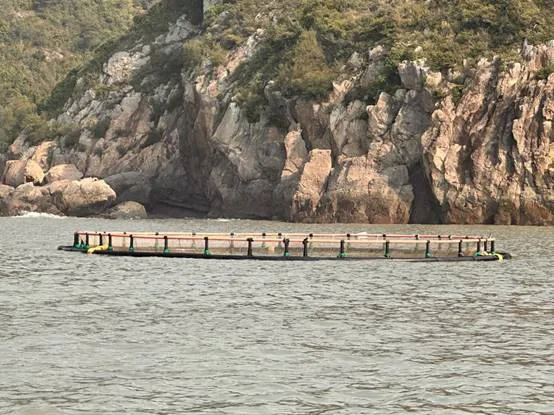
(图:妩人岙海域网箱)
在妩人岙这片以水流湍急、水体浑浊著称的海域,传统人工潜水检测不仅风险高,而且效率低下。此次作业中,“水下精灵”通过多波束声呐多方向扫描,结合“牛耕式覆盖算法”生成全局路径,仅用4小时便完成了网箱的全面扫描。其搭载的高频超声与光学相机同步工作,实时传回网箱焊接节点和支撑结构的微观图像。现场数据显示,机器人成功识别出3处潜在裂缝,其中1处为肉眼难以发现的内部应力裂纹,并将裂缝位置、裂缝的大小反馈给了渔民和相关部门,为他们及时修补裂缝,消除网箱结构失效、导致鱼群逃逸、造成经济损失的风险提供了有力支撑和科技保障。
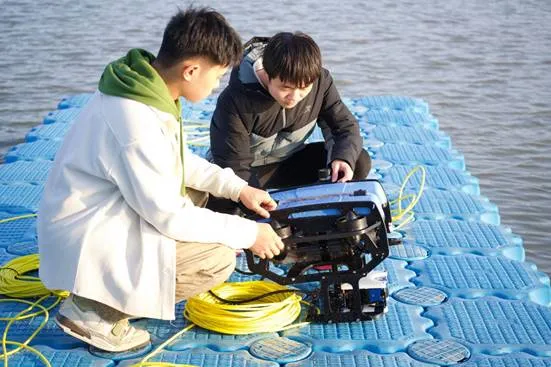
(图:“水下精灵”设备调试)
“在妩人岙这样的高浊度海域,单纯依靠光学相机成像效果极差。”项目负责人介绍,“水下精灵”通过声呐定位裂缝大致区域,再调用光学系统近距离聚焦拍摄,最后经算法分析生成混合图像。测试表明,该技术对宽度小于0.3毫米的细裂缝识别率超过95%,且模型收敛仅需100次迭代,显著提升了巡检效率。当地养殖企业负责人表示:“机器人检测比人工潜水节省60%成本,同时避免了潜水员遭遇暗流的危险,为安全生产提供了有力保障。”
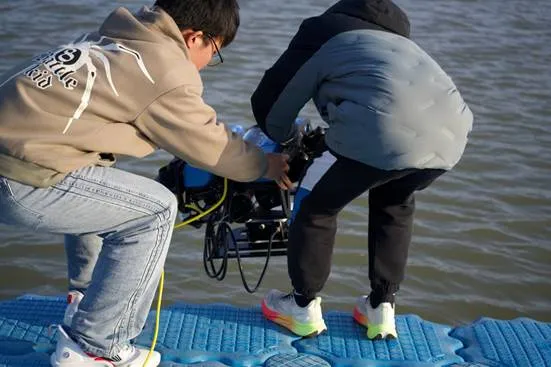
(图:“水下精灵”下水作业)
本次养殖网箱的成功应用使研发团队倍受鼓舞,科技的力量不仅要“上九天揽月”,亦必要“下五洋护民”,将科技的力量融入到实际生产生活,为水产养殖领域注入科技新动力。同时研发团队计划将声光协同的裂缝检测技术推广至跨海大桥、海底电缆等更多海洋基础设施领域,为海洋大型基础设施领域安全性保驾护航。
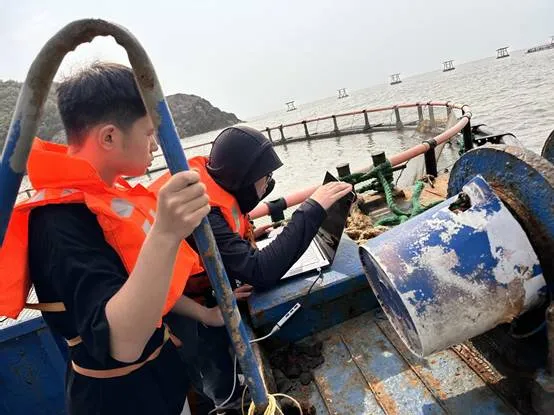
(图:团队成员运行设备工作)
此次“水下精灵”机器人的成功应用,不仅为深海养殖业注入了科技动力,也为我国海洋经济的可持续发展提供了坚实的技术支撑。研发团队成员将通过改进算法、优化框架等一系列研发工作,不断提升“水下精灵”机器人的性能,为水下设施安全提供国产化解决方案。