1月16日,浙江大学对外宣布“双脑计划”重要科研成果。该校求是高等研究院“脑机接口”团队与浙江大学医学院附属第二医院神经外科合作完成国内第一例植入式脑机接口临床研究,患者可以完全利用大脑运动皮层信号精准控制外部机械臂与机械手实现三维空间的运动,同时首次证明高龄患者利用植入式脑机接口进行复杂而有效的运动控制是可行的
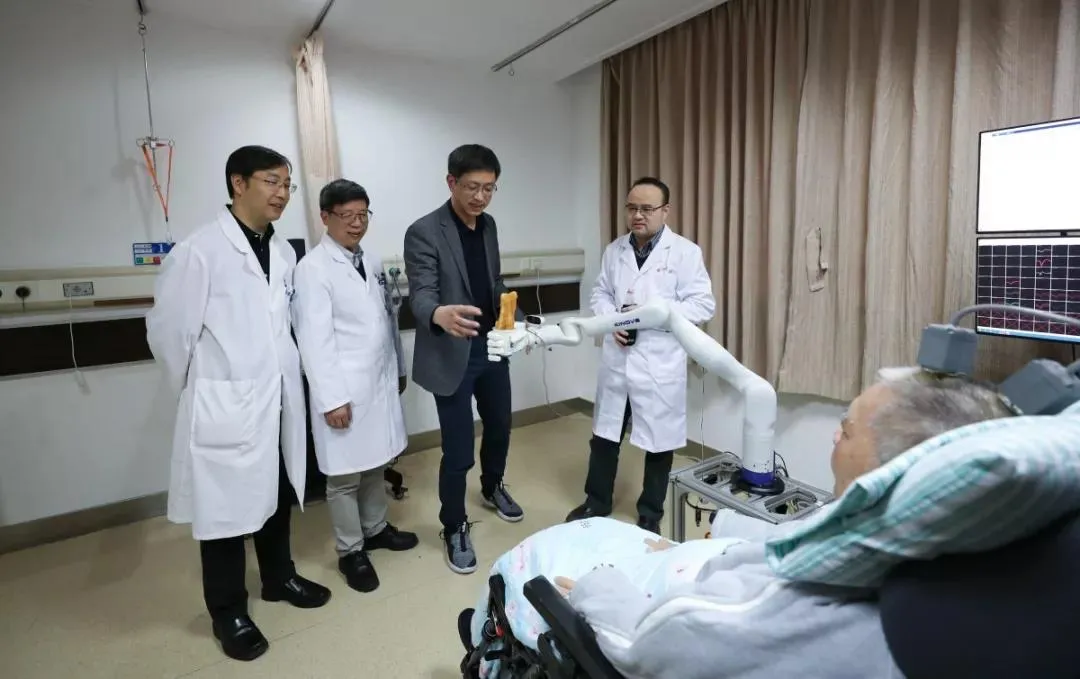
张先生今年72岁,两年前因为车祸造成第四颈髓层面损伤,四肢完全瘫痪。经过系统训练,现在他不仅可以握手,还能喝饮料、吃油条、玩麻将,只不过这些动作不是用他自己的手来做的,而是他用“意念”控制外部机械臂及机械手来完成。
除了吃喝、社交、娱乐外,这项最新成果将有助于肢体瘫痪患者进行运动功能重建,从而提高生活质量,未来也将对辅助运动功能、失能者功能重建、老年机能增强等更多领域产生积极影响。
早在2012年,浙大团队就在猴子脑中植入微电极阵列,运用计算机信息技术成功提取并破译了猴子大脑关于抓、勾、握、捏四种手势的神经信号,使猴子能通过自身“意念”直接控制外部机械手臂。2014年,浙大团队进一步在人脑内植入皮层脑电微电极,实现“意念”控制机械手完成高难度的“石头、剪刀、布”手指运动,创造了当时的国内第一。
与前两次相比,现在这项最新成果,有什么不同呢?浙大求是高等研究院教授王跃明说,2014年的临床应用是在患者大脑皮层表面“盖”上一块电极片(皮层脑电电极),电极本身并未插入大脑皮层内部,属于开颅但不插入皮层的半植入式操作,不能检测到单个神经元的放电。而这次是把微电极阵列直接插入大脑运动皮层里面,是植入式操作,可以检测单个神经元细胞放电情况,获取的信号更直接、稳定和丰富。
浙大二院神经外科主任张建民说,大脑皮层神经元共分为6层,实验需要将电极植入到第5层的位置。以往类似的手术都是传统的人工植入,精确程度不是最理想。张建民想到了手术机器人。他们利用步进为0.1毫米的手术机器人,准确地将2个微电极阵列送入既定位置,误差控制在0.5毫米以内。这也是全球首例成功利用手术机器人辅助方式完成电极植入手术。
“在4毫米×4毫米大小的微电极阵列上有100个电极针脚,每一个针脚都可能检测到1个甚至多个神经元细胞放电。电极的另一头连接着计算机,可以实时记录大脑发出的神经信号。”王跃明说。
接下来的关键一步就是如何实现“意念操控”。团队介绍说,人的大脑中上千亿个神经元通过发出微小的电脉冲相互交流,从而对人体的一举一动发号施令,要实现意念控制,就要对电极检测范围内的人脑神经电信号进行实时采集和解码,将不同的电信号特征与机械手臂的动作匹配对应。
由于脑机接口技术同时依赖患者脑电信号特征及机器算法设计,目前还没有统一标准化的信号采集、解码等分析手段。研究团队一开始用国外的几套线性算法,效果都不太好。后来,王跃明与团队成员引入非线性、神经网络算法,提出了针对这一例高龄患者的个性化解决方案。
当然,要达到“人与机械合一”的目标是非常困难的。团队采用循序渐进的训练方法,先让张先生在电脑屏幕上操控鼠标来跟踪、点击二维运动及三维虚拟现实运动中的球,再练习指挥机械臂完成上下左右等9个方向的动作,最后才是模拟握手、饮水、进食等动作。训练耗费了4个多月时间,才有了现在这样令人激动的成果。
张建民说,高位截瘫、肌萎缩侧索硬化、闭锁综合征等重度运动功能障碍患者,有望应用植入式脑机接口技术并借助外部设备,重建肢体运动、语言等功能,而且随着脑科学的不断发展,这一领域的临床应用,将从现有的以运动功能为主的功能重建,逐渐推广到语言、感觉、认知等更多更复杂的功能重建上。
本报记者 林洁